Documents Techniques
Spécifications
Brand
Texas InstrumentsTaux de transfert de données maximum
1Mbps
Type de produit
Transceiver CAN
Nombre d'émetteurs/ récepteurs
1
Sous type
CAN Transceiver
Mode hors tension
Normal
Courant d'alimentation
2mA
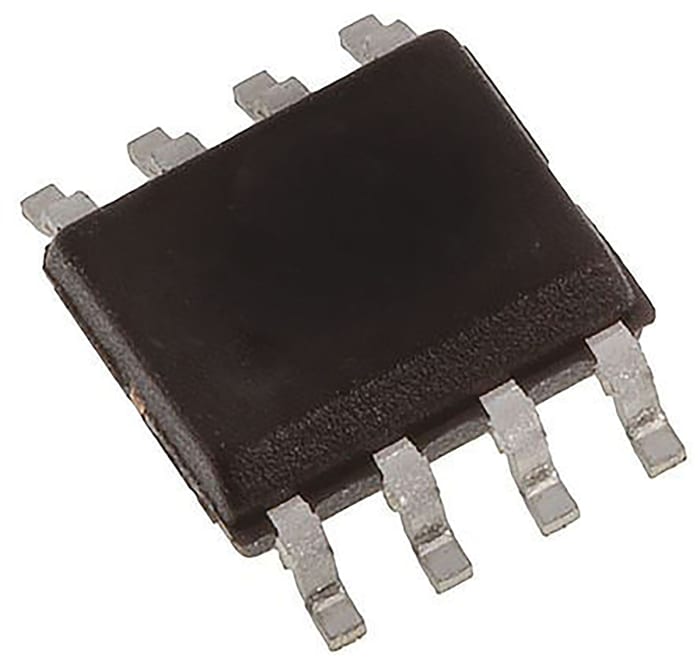
Type de montage
En surface
Type de Boitier
SOIC
Type d'interface
ISO 11898-2
Nombre de broches
8
Tension d'alimentation minimum
3V
Tension d'alimentation maximale
3.6V
Température minimum de fonctionnemen
-40°C
Protection ESD
Yes
Température d'utilisation maximum
125°C
Hauteur
1.3mm
Longueur
3mm
Normes/homologations
RoHS, ECOLAB
Largeur
1.75mm
Série
TCAN332
Standard automobile
No
Pays d'origine
Mexico
Détails du produit
Un réseau (ou bus) CAN est un protocole réseau informatique et une norme de bus conçue pour permettre aux microcontrôleurs et aux périphériques de communiquer entre eux sans ordinateur hôte. Il a été spécialement conçu pour les applications automobiles, mais est maintenant également utilisé dans d'autres domaines.
Les transceivers CAN permettent aux contrôleurs CAN de couche de protocole d'accéder au bus de couche physique.

Idée. Créer. Collaborer
S'INSCRIRE GRATUITEMENT
Pas de frais cachés !


Les informations sur le stock sont temporairement indisponibles.
Prix sur demande
Each (In a Pack of 5) (hors TVA)
Standard
5
Prix sur demande
Each (In a Pack of 5) (hors TVA)
Les informations sur le stock sont temporairement indisponibles.
Standard
5
Idée. Créer. Collaborer
S'INSCRIRE GRATUITEMENT
Pas de frais cachés !
Documents Techniques
Spécifications
Brand
Texas InstrumentsTaux de transfert de données maximum
1Mbps
Type de produit
Transceiver CAN
Nombre d'émetteurs/ récepteurs
1
Sous type
CAN Transceiver
Mode hors tension
Normal
Courant d'alimentation
2mA
Type de montage
En surface
Type de Boitier
SOIC
Type d'interface
ISO 11898-2
Nombre de broches
8
Tension d'alimentation minimum
3V
Tension d'alimentation maximale
3.6V
Température minimum de fonctionnemen
-40°C
Protection ESD
Yes
Température d'utilisation maximum
125°C
Hauteur
1.3mm
Longueur
3mm
Normes/homologations
RoHS, ECOLAB
Largeur
1.75mm
Série
TCAN332
Standard automobile
No
Pays d'origine
Mexico
Détails du produit
Un réseau (ou bus) CAN est un protocole réseau informatique et une norme de bus conçue pour permettre aux microcontrôleurs et aux périphériques de communiquer entre eux sans ordinateur hôte. Il a été spécialement conçu pour les applications automobiles, mais est maintenant également utilisé dans d'autres domaines.
Les transceivers CAN permettent aux contrôleurs CAN de couche de protocole d'accéder au bus de couche physique.
Idée. Créer. Collaborer
S'INSCRIRE GRATUITEMENT
Pas de frais cachés !